Analisi del bump steer: vincoli del tirante, curva di convergenza, roll steer, cedevolezza e metodo di misura, con formule ed esempi numerici.
Il bump steer è la variazione dell’orientamento di una ruota sul piano orizzontale prodotta dall’escursione della sospensione, a comando dello sterzo mantenuto fermo. Quando la ruota sale o scende rispetto alla carrozzeria, la geometria dei bracci e della tiranteria può farla convergere o divergere. Il risultato è una componente di sterzatura che si aggiunge a quella richiesta dal guidatore.
Una convergenza corretta da fermo, quindi, descrive soltanto una posizione del sistema. Per capire il comportamento sullo sconnesso, in rollio o dopo un ribassamento occorre conoscere come cambia la convergenza lungo la corsa. L’analisi richiede tre passaggi: ricostruire i vincoli geometrici, distinguere il movimento ideale dalle deformazioni sotto carico e collegare l’orientamento delle ruote alle forze sviluppate dai pneumatici.
Convergenza statica, variazione dinamica e convenzioni di misura
La convergenza statica è l’angolo delle ruote nella condizione di riferimento: altezza della carrozzeria, carico, posizione dello sterzo e procedura di allineamento devono essere definiti. Il bump steer si descrive invece mediante una curva, associando a ogni spostamento verticale l’angolo della singola ruota. Bump indica la compressione; rebound l’estensione.
In questo approfondimento indichiamo con z la corsa verticale della ruota rispetto alla carrozzeria, positiva in compressione, e con θ(z) la variazione di convergenza rispetto alla posizione iniziale. Il segno positivo indica convergenza, quello negativo divergenza. Queste convenzioni valgono per entrambi i lati se si parla di convergenza individuale; gli angoli di sterzatura riferiti agli assi del veicolo richiedono invece di considerare che la convergenza delle due ruote corrisponde a rotazioni speculari.
Non bisogna confondere l’angolo di una ruota con la convergenza totale dell’asse. Anche i valori espressi in millimetri dipendono dal diametro di riferimento usato per trasformare l’angolo in una differenza tra distanze. Per piccoli angoli, il contributo di una ruota può essere rappresentato dalla relazione geometrica d ≈ D · tan θ: con D = 600 mm e θ = 0,1°, si ottengono circa 1,05 mm. È un esempio di conversione, non una specifica di allineamento. Prima di confrontare due schede serve verificare che riportino lo stesso tipo di angolo e lo stesso riferimento dimensionale.
Il vincolo del tirante: perché il portamozzo ruota
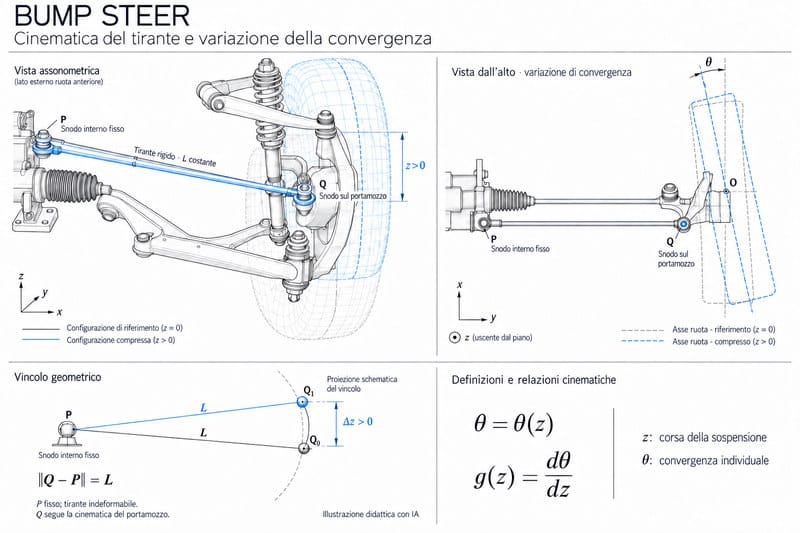
I bracci della sospensione guidano la posizione e l’orientamento del portamozzo. La testina esterna del tirante dello sterzo è fissata al portamozzo, mentre quella interna è collegata alla cremagliera. A cremagliera ferma, un tirante idealmente rigido impone una distanza costante tra le due testine. Il movimento ammesso dagli altri vincoli deve rispettare anche questa distanza: quando ciò richiede una rotazione del portamozzo, cambia la convergenza.
Il punto decisivo è la compatibilità delle traiettorie nello spazio. Un tirante apparentemente parallelo a un braccio in una fotografia può avere lunghezza diversa, attacchi disassati e un’inclinazione differente vista dall’alto. La corrispondenza in una sola proiezione non dimostra che i movimenti siano compatibili in tre dimensioni. Per lo stesso motivo, la geometria non si valuta soltanto osservando l’angolo del tirante nella posizione statica.
Una formulazione geometrica del fenomeno
Per rendere esplicito il meccanismo, consideriamo un modello cinematico ridotto. Chiamiamo p la posizione della testina interna, q(z, θ) quella esterna e L la lunghezza del tirante. Le altre coordinate del portamozzo si assumono già determinate dai vincoli della sospensione per ogni coppia z, θ. Il tirante impone:
|q(z, θ) − p|² = L²
La testina esterna deve quindi restare sulla superficie di una sfera centrata in p. Derivando questo vincolo rispetto a z, con p e L costanti, si ricava:
dθ/dz = − [(q − p) · (∂q/∂z)] / [(q − p) · (∂q/∂θ)]
Il punto centrale «·» indica un prodotto scalare. Il numeratore misura la componente del movimento della testina esterna lungo il tirante, quando θ viene tenuto costante. Il denominatore misura quanto una rotazione del portamozzo modifica la posizione della testina nella stessa direzione. Se il movimento imposto dalla sospensione tende ad alterare la distanza tra gli snodi, deve intervenire una rotazione che ristabilisca il vincolo.
La relazione è una derivazione geometrica illustrativa, valida nelle ipotesi dichiarate e dove il denominatore non è nullo; θ deve essere espresso in radianti nella derivazione. Per una sospensione reale occorre risolvere l’intero sistema di vincoli, non inserire in questa formula la sola inclinazione del tirante. La distanza tra le testine, la loro posizione e il braccio con cui agiscono sul portamozzo concorrono tutti al risultato.
MacPherson, doppi triangoli e retrotreni multilink
Il principio resta valido con architetture differenti, ma cambiano i vincoli. Nei doppi triangoli il portamozzo è guidato dai bracci superiore e inferiore; nello schema MacPherson intervengono il montante, l’attacco superiore e il braccio inferiore. Nei multilink il movimento emerge dall’azione combinata dei singoli collegamenti. Al retrotreno un braccio dedicato al controllo della convergenza può svolgere una funzione analoga al tirante, pur senza una cremagliera comandata dal volante.
Il bump steer, dunque, può riguardare anche ruote non sterzanti. Inoltre, misurarlo con lo sterzo centrato non esaurisce il problema all’avantreno: la posizione della cremagliera e del portamozzo cambia durante la sterzata. La progettazione deve verificare l’interazione tra corsa verticale e comando dello sterzo nel campo di utilizzo pertinente, insieme al rapporto di sterzo e alla differenza di angolo tra ruota interna ed esterna in curva.
La curva di bump steer: pendenza, linearità e campo di lavoro
Il gradiente k(z) = dθ/dz indica quanto rapidamente cambia la convergenza in un determinato punto della corsa. Può essere espresso in gradi per millimetro o in gradi per metro: 0,004°/mm equivalgono a 4°/m. Una pendenza vicino all’altezza di marcia è un dato locale; per descrivere la geometria servono anche l’andamento in compressione e in estensione, gli eventuali cambi di segno e la non linearità.
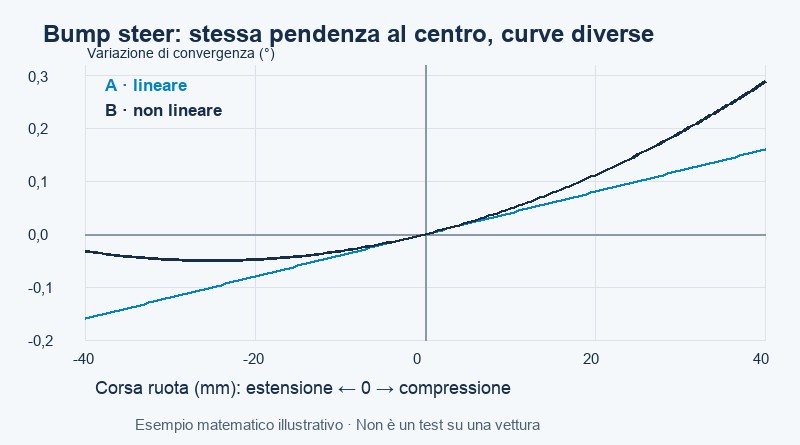
Consideriamo due curve matematiche originali, puramente didattiche e non ricavate da una prova su una vettura. Con z in millimetri e θ in gradi:
Curva A: θ = a z
Curva B: θ = a z + b z²
con a = 0,004°/mm e b = 0,00008°/mm².
Entrambe partono da zero ed entrambe hanno una pendenza iniziale di 4°/m. Nella curva A il gradiente resta costante; nella B vale k(z) = a + 2 b z, quindi cambia durante l’escursione. Il grafico evidenzia perché un’identica misura al centro non garantisca un comportamento equivalente lontano dalla posizione di riferimento.
| Corsa della ruota | θ curva A | θ curva B | Gradiente A | Gradiente B |
|---|---|---|---|---|
| −40 mm, estensione | −0,160° | −0,032° | 4,0°/m | −2,4°/m |
| 0 mm, riferimento | 0,000° | 0,000° | 4,0°/m | 4,0°/m |
| +40 mm, compressione | +0,160° | +0,288° | 4,0°/m | 10,4°/m |
La curva B presenta un minimo a z = −25 mm, dove il gradiente si annulla, ma la variazione angolare vale −0,050°. Gradiente nullo e convergenza nulla sono due condizioni diverse. Questi numeri servono a interpretare una curva: non sono tolleranze, valori ottimali o indicazioni di modifica dell’assetto.
Dalla convergenza della singola ruota alla sterzatura dell’asse
Le curve delle due ruote vanno lette insieme. Per mostrarlo, assumiamo un asse simmetrico e definiamo δL e δR come le variazioni di direzione delle ruote sinistra e destra, entrambe positive verso sinistra rispetto al veicolo. Se θ indica invece la convergenza individuale positiva, allora δL = −θL e δR = +θR.
Una componente geometrica comune di sterzatura è δcomune = (δL + δR)/2; la variazione di convergenza totale è θtotale = θL + θR. Sono grandezze differenti. Se le due ruote comprimono della stessa quantità e hanno identiche curve, le rotazioni sono speculari: cambia la convergenza totale, mentre la componente comune si annulla. Con escursioni differenti, invece, può comparire una sterzatura comune dell’asse.
Nel rollio una ruota tende a comprimere e l’altra a estendere. Per un esempio lineare idealizzato θ = k z, con escursioni +u e −u, la convergenza totale aggiuntiva si annulla, ma la componente comune vale −k u secondo le convenzioni appena definite. Questo risultato spiega perché il roll steer possa influenzare la direzione dell’asse anche quando la somma delle convergenze cambia poco.
È una scomposizione geometrica, non una previsione della traiettoria. Il moto reale comprende anche spostamenti del corpo vettura, variazioni della carreggiata e della campanatura, carichi differenti sulle ruote e forze dei pneumatici. La curva di una sola ruota non basta per assegnare all’intero veicolo una tendenza al sottosterzo o al sovrasterzo.
Perché pochi decimi di grado possono influenzare i pneumatici
Il pneumatico sviluppa una forza laterale quando il suo piano di rotolamento forma un angolo di deriva rispetto alla direzione della velocità locale. Una variazione di orientamento dovuta alla sospensione modifica questo angolo, a parità delle altre condizioni. Nel campo dei piccoli angoli, una rappresentazione linearizzata usa la rigidezza di deriva Cα: in termini di modulo, |ΔFy| ≈ Cα · |Δα|, con angoli in radianti e rigidezza in N/rad.
Questa relazione chiarisce il collegamento tra geometria e forza, ma perde accuratezza quando la risposta del pneumatico diventa non lineare. Carico verticale, condizioni di aderenza e uso simultaneo delle forze longitudinali modificano il comportamento. Durante un urto su una ruota, poi, cambia anche il carico: non si può isolare l’effetto del bump steer osservando soltanto lo scarto di traiettoria.
All’avantreno e al retrotreno la stessa variazione angolare agisce su forze applicate in posizioni diverse rispetto al baricentro. Per valutarne l’effetto sull’imbardata, cioè sulla rotazione dell’auto attorno all’asse verticale, serve un modello del veicolo completo o una prova controllata.
Cinematica e deformazioni sotto carico: due contributi distinti
La curva cinematica ideale assume collegamenti rigidi e snodi privi di gioco. Nella vettura reale tiranti, bracci, boccole, supporti e struttura si deformano sotto le forze applicate. La convergenza misurata contiene quindi anche una componente di compliance steer, ossia sterzatura dovuta alla cedevolezza del sistema.
In un intorno di funzionamento si può rappresentare questa distinzione con Δθ ≈ kz Δz + cx ΔFx + cy ΔFy + cz ΔFz. È una linearizzazione locale: i coefficienti non sono universali e devono essere identificati per la sospensione e le condizioni considerate. La separazione consente di capire perché una buona curva ottenuta a vuoto non garantisca identica convergenza durante frenata, accelerazione o percorrenza di curva.
Un gioco meccanico aggiunge un altro problema: il risultato può dipendere dal verso con cui si raggiunge una posizione. Prima di attribuire una misura alla geometria progettata bisogna verificare integrità dei componenti e ripetibilità. I banchi K&C, dedicati a cinematica e cedevolezza, permettono di imporre movimenti e carichi controllati e di confrontare la risposta reale con il modello.
Assetto ribassato: cambiare il punto di lavoro cambia l’analisi
Un ribassamento modifica la posizione statica relativa tra carrozzeria e ruote. Anche se i punti di attacco restassero gli stessi, la sospensione lavorerebbe in una zona differente delle proprie curve. Se il gradiente non è costante, la sensibilità della convergenza vicino alla nuova altezza può risultare diversa da quella originaria.
Il nostro esempio consente di quantificarlo senza attribuire dati a un’automobile. Spostando il riferimento della curva B da z = 0 a z = +20 mm, la pendenza passa da 4 a 7,2°/m. Azzerare matematicamente il nuovo valore statico significa scrivere θnuova(u) = θ(u + 20) − θ(20): la sottrazione cambia lo zero della curva, ma non elimina la pendenza di 7,2°/m nel nuovo punto iniziale.
Sull’auto la regolazione della convergenza avviene modificando un vincolo, per esempio la lunghezza del tirante, e può quindi cambiare anche la curva. L’esempio descrive soltanto la differenza tra spostare il riferimento e correggere la legge cinematica. Una verifica completa deve includere corsa residua, fine corsa, campanatura e altre caratteristiche della sospensione, insieme all’interazione con lo sterzo.
Snodi, tolleranze e componenti di correzione
La posizione degli snodi in tre dimensioni è un dato di progetto. Errori nelle coordinate, componenti con geometria diversa dall’originale o attacchi deformati possono alterare la curva. Le analisi di sensibilità servono a individuare quali coordinate producano gli effetti maggiori; un risultato numerico ottenuto per uno schema specifico non diventa una tolleranza valida per tutti i veicoli.
Spostare una testina o la cremagliera può modificare il gradiente, ma la valutazione deve comprendere anche sterzata, ingombri, articolazione degli snodi e percorso delle forze. Un componente definito «correttore di bump steer» va giudicato sulla geometria per cui è stato sviluppato e sulle misure prima e dopo l’installazione. Una posizione visivamente più orizzontale del tirante non costituisce, da sola, una verifica tecnica.
Come misurare il bump steer con un metodo ripetibile
La prova deve definire quale fenomeno si vuole isolare: la cinematica a comando dello sterzo vincolato oppure la risposta sotto carico. Il rapporto di misura deve riportare altezza iniziale, angolo di sterzo, riferimento per la corsa della ruota, convenzione dei segni, misura individuale o totale e condizioni di carico. Una procedura dedicata deve anche permettere l’escursione prevista senza introdurre vincoli estranei al movimento.
Si acquisisce l’angolo a più posizioni lungo il campo utile, sia in compressione sia in estensione, ripetendo il percorso per valutare la consistenza dei dati. Gli incrementi devono essere abbastanza piccoli da rendere visibili cambi di pendenza e non linearità: una misura ai soli estremi può nascondere quello che accade nel tratto intermedio. La corsa della ruota non va confusa con quella dell’ammortizzatore.
Risoluzione, errore e interpretazione del gradiente
Da due punti vicini si stima il gradiente con k ≈ (θ2 − θ1)/(z2 − z1). Ridurre la distanza tra i punti migliora la descrizione locale, ma rende più importante l’errore angolare. In un esempio di incertezza, due letture con errore limitato a ±0,01° e separate da 10 mm possono produrre, nel caso peggiore e trascurando l’errore sulla corsa, un’incertezza sul gradiente di ±0,002°/mm, equivalente a ±2°/m.
Questo calcolo originale mostra perché un valore di pendenza apparentemente preciso possa essere poco significativo se non si conosce la qualità della misura. Serve conservare i punti grezzi, ripetere le letture e dichiarare come è stato calcolato il gradiente. Anche un’interpolazione molto levigata può nascondere anomalie o suggerire una precisione superiore a quella dello strumento.
Che cosa deve dimostrare una geometria ben verificata
La valutazione ingegneristica deve spiegare l’evoluzione della convergenza nell’intero campo di lavoro, la risposta dei due lati e il contributo delle deformazioni. Ridurre il bump steer indesiderato è un obiettivo, ma una legge non nulla può essere parte della taratura del veicolo. Il suo effetto va verificato nel contesto del comportamento richiesto, insieme alle altre caratteristiche dello sterzo e della sospensione.
Il dato più utile non è quindi un singolo angolo «corretto», ma una curva documentata con riferimenti, condizioni e incertezza. Solo mettendo in relazione quella curva con carichi, pneumatici e dinamica del veicolo si può valutare se una modifica migliori realmente controllo e prevedibilità.
Fonti tecniche e criteri dell’analisi
L’approfondimento integra documentazione tecnica primaria e derivazioni geometriche e matematiche esplicitate nel testo. Il grafico, le due curve, la conversione angolo-distanza e gli esempi sul punto di lavoro e sull’incertezza sono elaborazioni didattiche originali; non rappresentano prove sperimentali o dati di un modello automobilistico. I casi di simulazione consultati sono riferimenti metodologici, senza trasferirne i risultati a tutte le vetture.
- RACE Software — Bump / Roll Steer: Suspension KPI. Definizioni e unità di misura.
- RACE Software — Tuning Bump Steer and Bump Steer Linearity, 4 gennaio 2023. Posizione del tirante e linearità della curva.
- Ariel Avi, OptimumG — Tie Rod Optimization, 15 novembre 2021. Interazione tra geometria dello sterzo, convergenza e obiettivi progettuali.
- MathWorks — Modeling a Vehicle Dynamics System. Modello delle forze dei pneumatici e della dinamica del veicolo.
- Connor Kennard, OptimumG — Considering Compliance, 24 giugno 2019. Contributo della deformabilità alla variazione di convergenza.
- Gabriel Valdo, OptimumG — 101 Tips for Formula Student, 77, 1 aprile 2025. Distinzione tra misura cinematica e verifica sotto carico.
- RACE Software — Performance Impact of Lowered Ride Height and Wheel Spacers. Caso di studio sulle modifiche dell’assetto.
- RACE Software — Impact of Suspension Hardpoint Accuracy. Sensibilità alle coordinate degli attacchi.
Gommeblog.it è stato selezionato dal nuovo servizio di Google News.
Se vuoi essere sempre aggiornato sulle nostre notizie: RESTA AGGIORNATO/A QUI