wheel rate: Come il motion ratio trasforma la rigidezza della molla alla ruota: derivazioni, esempi numerici, rapporto variabile e interazione con il pneumatico.
La rigidezza alla ruota, o wheel rate, è l’incremento di forza verticale prodotto dalla sospensione per un incremento di corsa della ruota rispetto alla scocca. Non coincide necessariamente con la rigidezza della molla: fra i due punti interviene la cinematica dei bracci, dei bilancieri e degli attacchi. Una molla da 80 N/mm può quindi corrispondere a 20, 39,2 oppure 80 N/mm alla ruota, a seconda del rapporto di movimento.
La distinzione permette di confrontare assetti apparentemente simili senza fermarsi al numero inciso sulla molla. Qui sviluppiamo un modello meccanico ideale, definiamo le convenzioni e ne calcoliamo alcuni esempi. I valori sono ipotesi didattiche, non misure sperimentali di una vettura; le condizioni di validità accompagnano ogni passaggio.
Spring rate e wheel rate: due misure in punti diversi
La rigidezza della molla, indicata con ks, descrive la pendenza della sua curva forza-compressione: ks = dFs/ds. Per una molla lineare, ogni millimetro aggiuntivo di compressione richiede lo stesso incremento di forza. La rigidezza alla ruota kw descrive invece dFw/dz, dove z è la corsa verticale della ruota rispetto al telaio.
Il rapporto cinematico locale che useremo è r = ds/dz: corsa della molla divisa per corsa della ruota. È adimensionale e va valutato nella posizione della sospensione considerata. Nella convenzione reciproca, anch’essa usata nella letteratura tecnica, M = dz/ds = 1/r. Scrivere soltanto «motion ratio 0,7», senza precisare quale spostamento sia al numeratore, rende il dato ambiguo.
Perché il rapporto di movimento entra al quadrato
Consideriamo una trasmissione cinematica rigida, priva di attriti, con r costante e con la sola molla come elemento elastico. Il lavoro virtuale deve essere uguale ai due estremi: Fw dz = Fs ds. Ne segue Fw = r Fs. Poiché ds = r dz, anche l’incremento di compressione viene trasformato dal rapporto. Combinando i due passaggi:
kw = ks r² = ks/M².
Un fattore proviene dalla trasformazione della corsa; l’altro dalla trasformazione della forza. Il quadrato non è una correzione empirica. È la conseguenza dell’equilibrio energetico del collegamento ideale. Il valore locale comprende l’effetto degli attacchi e dell’orientamento della molla: aggiungere un ulteriore coseno dopo avere misurato ds/dz può contare due volte lo stesso effetto geometrico.
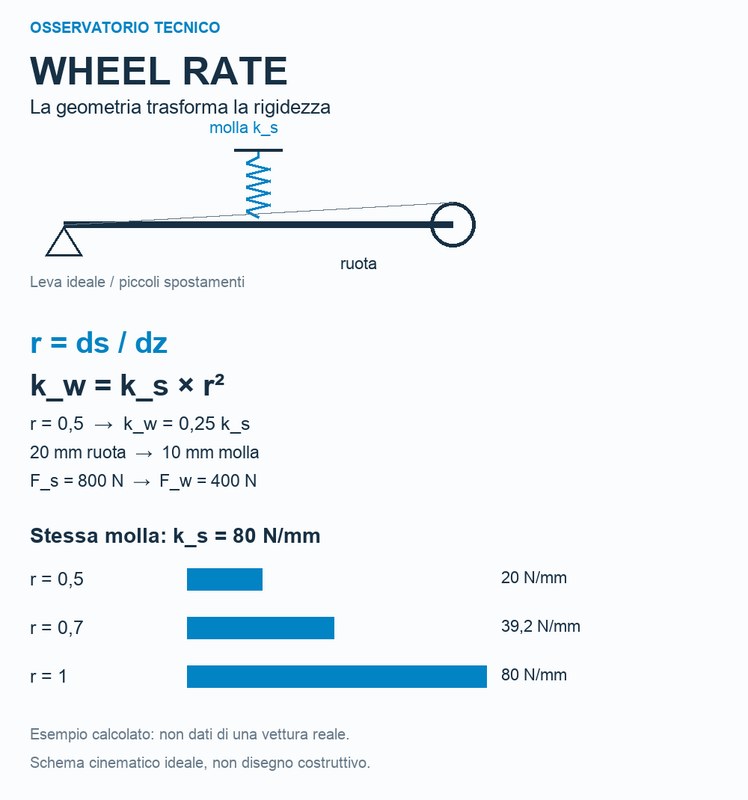
Esempio: 20 mm alla ruota, 10 mm alla molla
Con r = 0,5 e ks = 80 N/mm, una corsa aggiuntiva della ruota di 20 mm comprime la molla di 10 mm. L’incremento di forza sulla molla è 800 N; quello alla ruota è 400 N. Dividendo 400 N per 20 mm otteniamo 20 N/mm. Si tratta di incrementi intorno a una posizione di riferimento: non abbiamo calcolato il carico statico totale sostenuto dalla ruota.
| r = ds/dz | M = dz/ds | Molla ks | Ruota kw |
|---|---|---|---|
| 0,50 | 2,00 | 80 N/mm | 20 N/mm |
| 0,70 | 1,43 circa | 80 N/mm | 39,2 N/mm |
| 1,00 | 1,00 | 80 N/mm | 80 N/mm |
La tabella usa r esatto per i calcoli; M è arrotondato nella seconda riga. Passare da r = 0,70 a 0,77, mantenendo la molla invariata, porta il wheel rate da 39,2 a 47,432 N/mm: +21% per un aumento del rapporto del 10%. Confrontare soltanto le molle nasconderebbe questa differenza.
Rapporto variabile: la rigidezza tangente richiede un termine in più
Una sospensione reale può avere una relazione s(z) non lineare. Per calcolare la pendenza della forza alla ruota in una determinata posizione bisogna derivare Fw = Fs r rispetto a z. Assumendo compressioni positive e un collegamento ideale, si ottiene:
kw = ks r² + Fs dr/dz.
Il secondo termine esprime la variazione del vantaggio meccanico sotto una forza già presente. Per esempio, con r = 0,70, ks = 80 N/mm, Fs = 3.000 N e dr/dz = 0,001 mm−1, il contributo geometrico è 3 N/mm: la rigidezza tangente diventa 42,2 N/mm. Sono dati scelti per mostrare la derivazione, non una curva di assetto consigliata.
Se r diminuisce durante la compressione, quel contributo cambia segno. La progressività va quindi valutata sulla curva completa forza-corsa, tenendo conto anche della rigidezza eventualmente variabile della molla. Una media fra inizio e fine corsa non sostituisce la derivata locale.
Dalla rigidezza alla frequenza: quale massa usare
Nel modello lineare a un grado di libertà, privo di smorzamento e con ruota vincolata verticalmente, la frequenza naturale della massa sospesa è fn = (1/2π) √(kw/ms). La massa ms rappresenta la quota sospesa relativa all’angolo del veicolo modellato, non l’intera massa dell’auto né il carico alla ruota espresso in newton.
Con 350 kg e 39,2 N/mm, prima convertiamo la rigidezza in 39.200 N/m. Il risultato è circa 1,68 Hz. Inserire 39,2 direttamente nella formula SI darebbe circa 0,053 Hz, un errore di unità. Questo numero descrive il modello, non certifica comfort, aderenza o efficacia di una taratura.
Il pneumatico aggiunge un’altra deformazione
Se rappresentiamo il pneumatico come una seconda molla lineare e trascuriamo l’inerzia della massa non sospesa, la rigidezza equivalente fra scocca e suolo è keq = kw kt/(kw + kt). Con kt ipotizzato pari a 200 N/mm, otteniamo 32,78 N/mm e una frequenza di circa 1,54 Hz per gli stessi 350 kg.
È una riduzione quasistatica del sistema. Il modello dinamico di quarto di veicolo con massa sospesa, massa non sospesa, molla, ammortizzatore e pneumatico possiede due gradi di libertà: questa singola frequenza non ne descrive tutti i modi. Per il contesto fisico rimandiamo all’approfondimento sulle sospensioni auto e i compromessi dell’assetto.
Smorzamento, precarico e misura: cosa non confondere
Per un ammortizzatore idealmente viscoso, Fd = cd vd, un ragionamento analogo porta a cw = cd rd², con rd riferito alla corsa dell’ammortizzatore. Se molla e ammortizzatore hanno attacchi differenti, i loro rapporti possono differire. Le curve reali forza-velocità richiedono invece una trasformazione punto per punto: un solo coefficiente viscoso non rappresenta ogni regime.
Il precarico cambia la forza iniziale della molla. Con molla lineare e geometria costante, non modifica ks né ksr². Può però cambiare la posizione di lavoro della sospensione e quindi il rapporto locale, le corse residue e l’intervento di altri elementi.
Per caratterizzare un veicolo servono la curva forza-corsa della molla, s(z), i carichi e le masse pertinenti. Le misure devono distinguere la cinematica dalle deformazioni di boccole e attacchi; barre antirollio, tamponi e altri elementi elastici vanno aggiunti al modello con le loro condizioni di intervento. Il manuale tecnico Öhlins ORQ richiede, per il dimensionamento delle molle, massa del veicolo, distribuzione dei pesi, massa non sospesa e rapporto ruota-molla: il componente isolato non basta.
Il wheel rate offre dunque un confronto quantitativo fra molla e architettura. La scelta finale dell’assetto richiede anche risposta dinamica, smorzamento, corsa disponibile e interazione con la gomma. I calcoli mostrati consentono di controllare le trasformazioni meccaniche, senza attribuire a una sola rigidezza una prestazione che dipende dall’intero veicolo.
Riferimenti tecnici
- Claude Rouelle, Of springs and dampers, Racecar Engineering, novembre 2020, pp. 50–52: convenzioni cinematiche e trasformazione della rigidezza.
- OptimumG, 101 tips for Formula Student competition participants: attenzione alla variazione dei rapporti e alla cedevolezza strutturale.
- MIT OpenCourseWare, equazioni differenziali, nota 13: modello massa-molla e frequenza naturale.
- Öhlins, manuale automobilistico ORQ, Spring set-up, p. 7: parametri necessari alla selezione delle molle.
Derivazioni, esempi numerici e schemi originali GommeBlog. Le schematizzazioni non rappresentano una sospensione di produzione né una prova su strada.
Gommeblog.it è stato selezionato dal nuovo servizio di Google News.
Se vuoi essere sempre aggiornato sulle nostre notizie: RESTA AGGIORNATO/A QUI